首页 / 具身智能平台

具身智能平台 · 3D 多线 SLAM 导航软件栈

把移动底盘变成能干活儿的机器人。自研 3D 多线激光 SLAM、多传感器融合、动态避障与具身决策,一套算法栈同时驱动 7 种底盘结构、清洁机器人、复合机器人与双臂轮式人形机器人。

Platform Overview

平台概述

我们不做通用大数据平台。这一页讲的是让机器人「看得见、定得准、走得稳、听得懂」的四层算法与软件栈——全部自研,可按形态裁剪,同一套栈复用到多条产品线。

感知融合

3D 多线激光雷达为主,可配前后双雷达、深度相机与超声波雷达,实现 360° 无死角立体感知;点云预处理、地面分割与多目标跟踪输出稳定可用的可通行区域。

定位与建图

激光-惯性融合 3D SLAM,实时构建三维点云地图;不依赖反光板、磁条或二维码等现场标识,二次定位精度 10 mm,支持大场景与跨楼层连续导航。

规划与避障

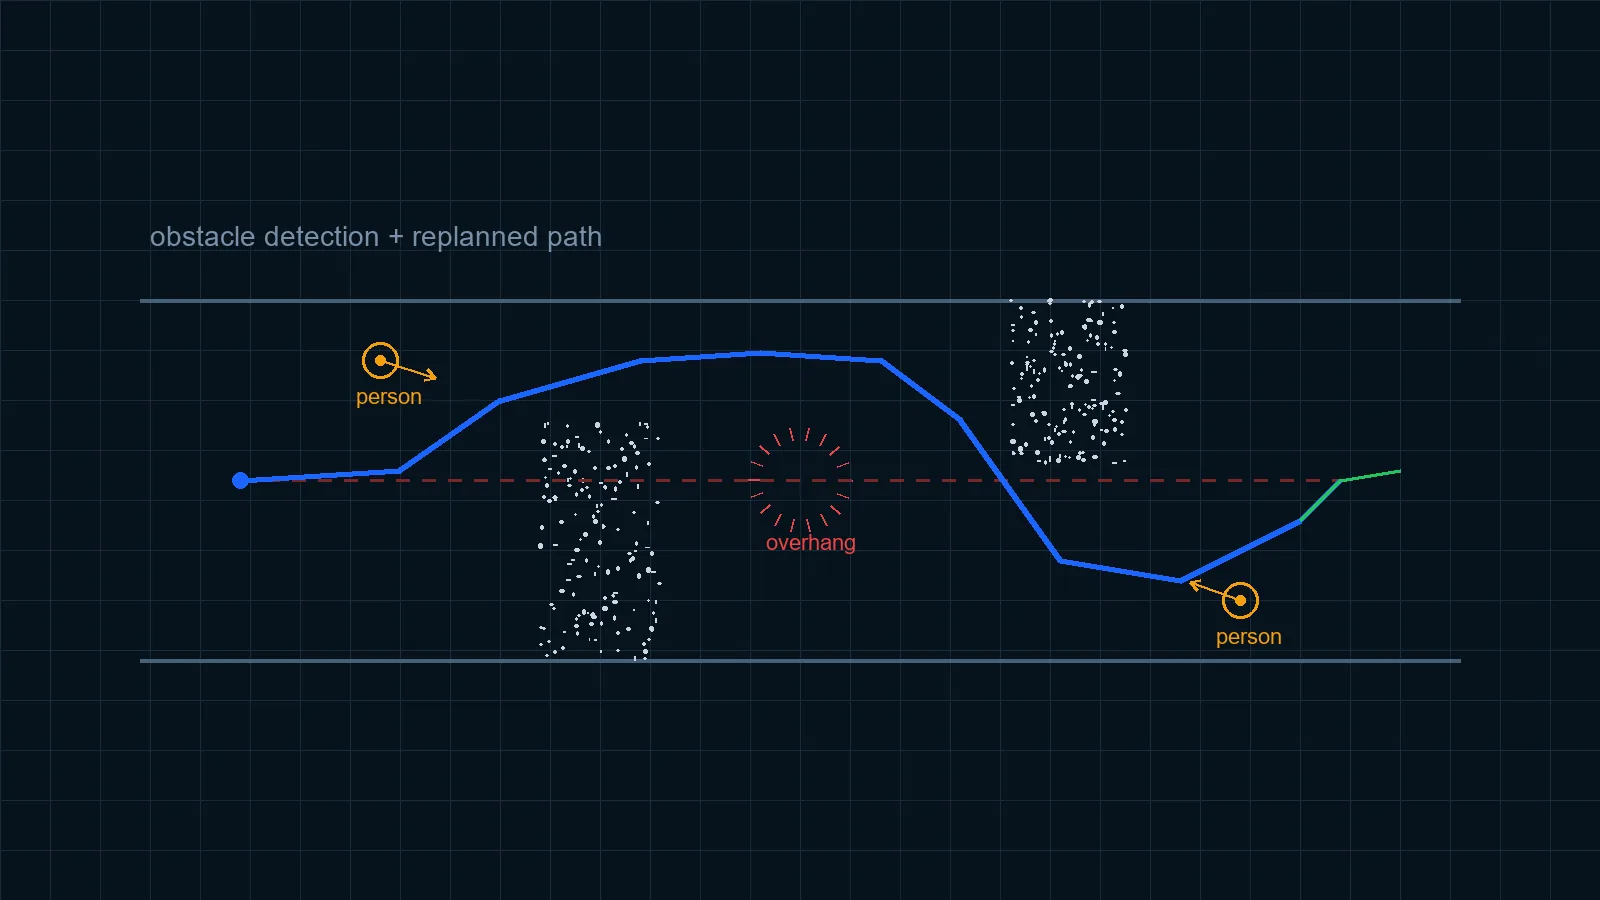
全局路径规划叠加局部动态避障,悬空物体、窄通道、低矮障碍流畅通过;配合自动乘梯与自动回充,实现端到端无人化作业。

具身决策

接入 DeepSeek、QWQ、文心一言、星火、ChatGPT 等大模型,语音指令经语义理解与任务分解后直接下发导航层,让机器人听懂「去 3 号会议室」这类人类说法。

Architecture

系统架构与数据流

传感器到执行器是一条单向管线,数据回传与 OTA 走旁路。每一级可单独裁剪或替换,改动不影响其余部分。
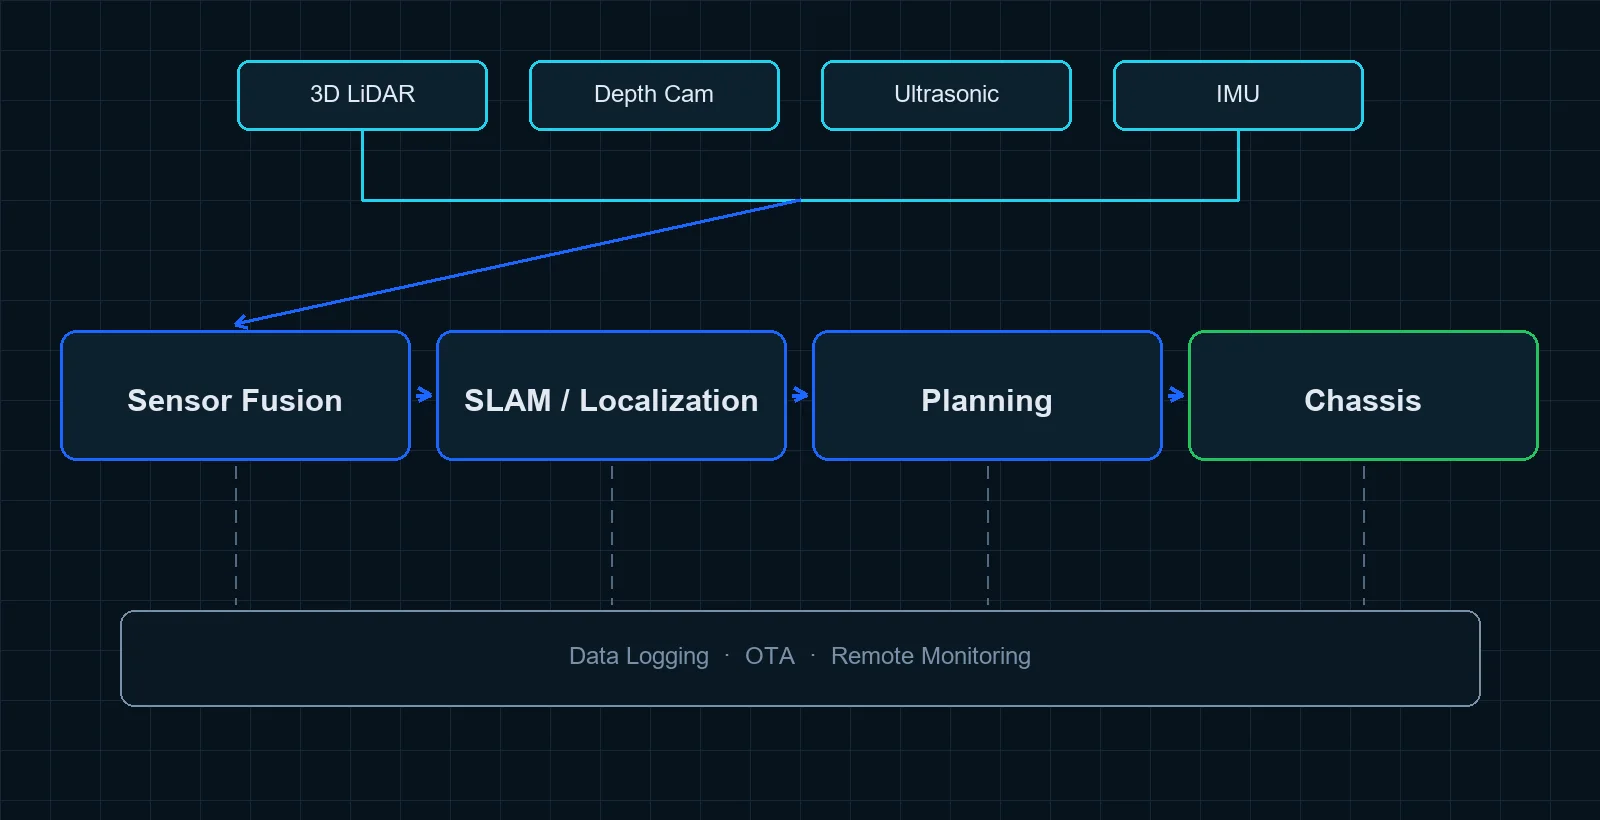
系统架构与数据流
系统架构与数据流
  1. 传感器输入:3D 多线 LiDAR 为主,可配深度相机、超声波与 IMU
  2. 感知与融合:点云预处理、地面分割、聚类与多目标跟踪
  3. 定位与建图:3D SLAM、重定位、地图管理与更新
  4. 规划与控制:全局路径、局部动态避障、速度平滑
  5. 底盘执行:差速、四驱、全向、阿克曼四类驱动形式
Key Specs

关键指标

项目传统标识导航 AGVTbot 3D 多线 SLAM
现场标识需反光板、磁条或二维码免标识,建图即用
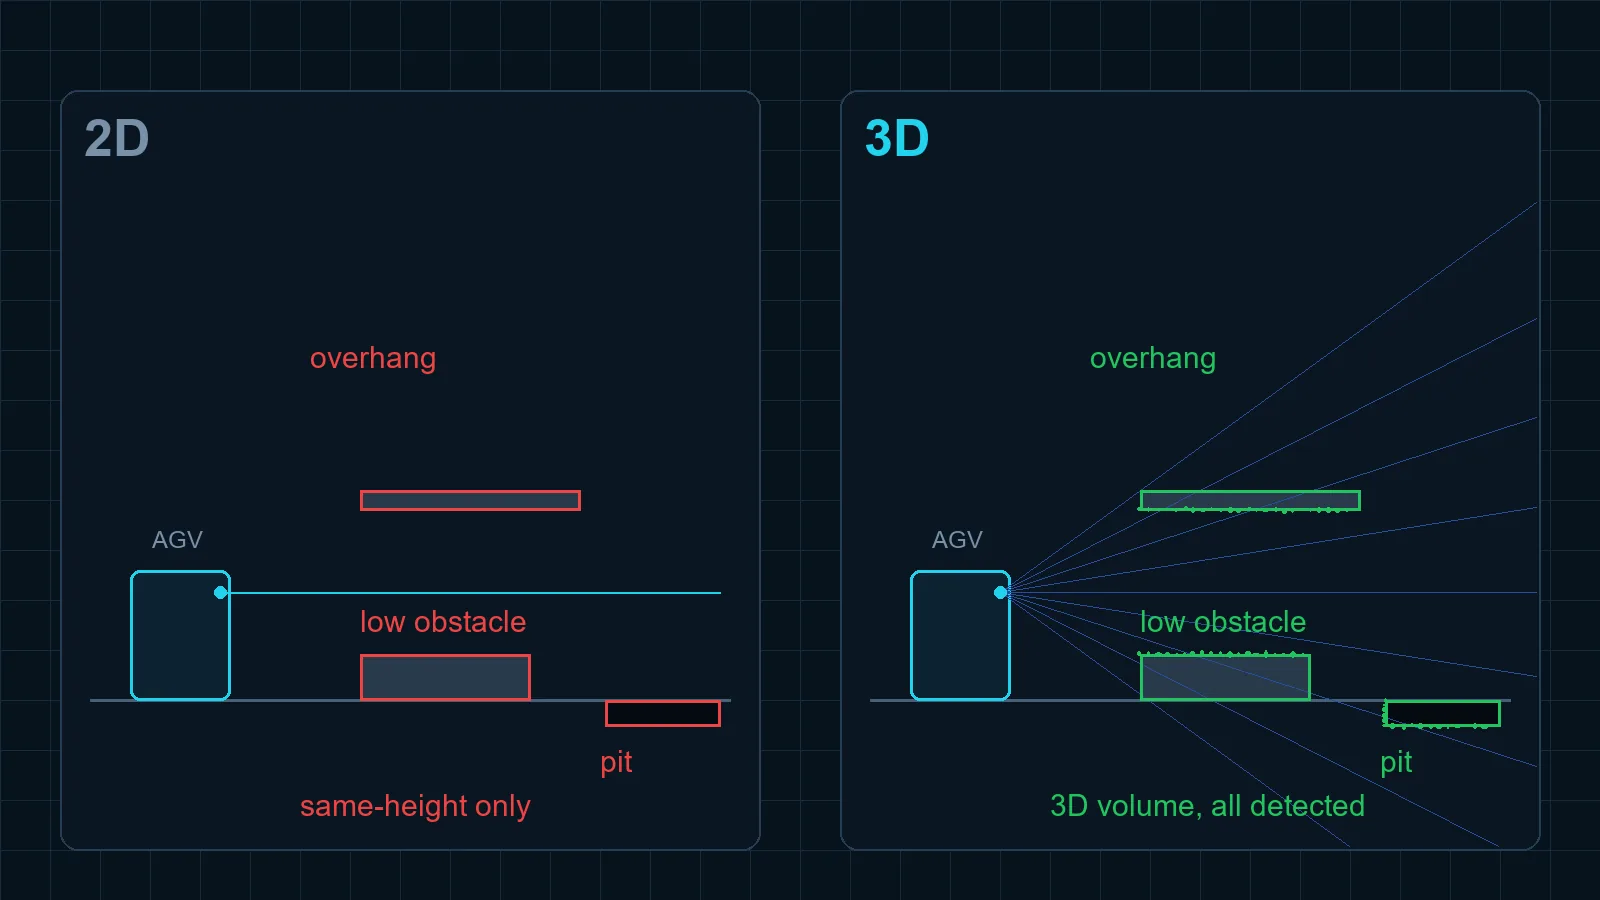
感知维度2D 单线,仅同高度障碍3D 多线,含悬空与低矮
二次定位精度取决于标识布置10 mm
底盘续航—空载 ≥10 h · 满载 6 h
多机协同需外挂调度系统支持群控调度与远程看板
Perception

感知示意

2D 单线 vs 3D 多线:同一场景下的感知差异
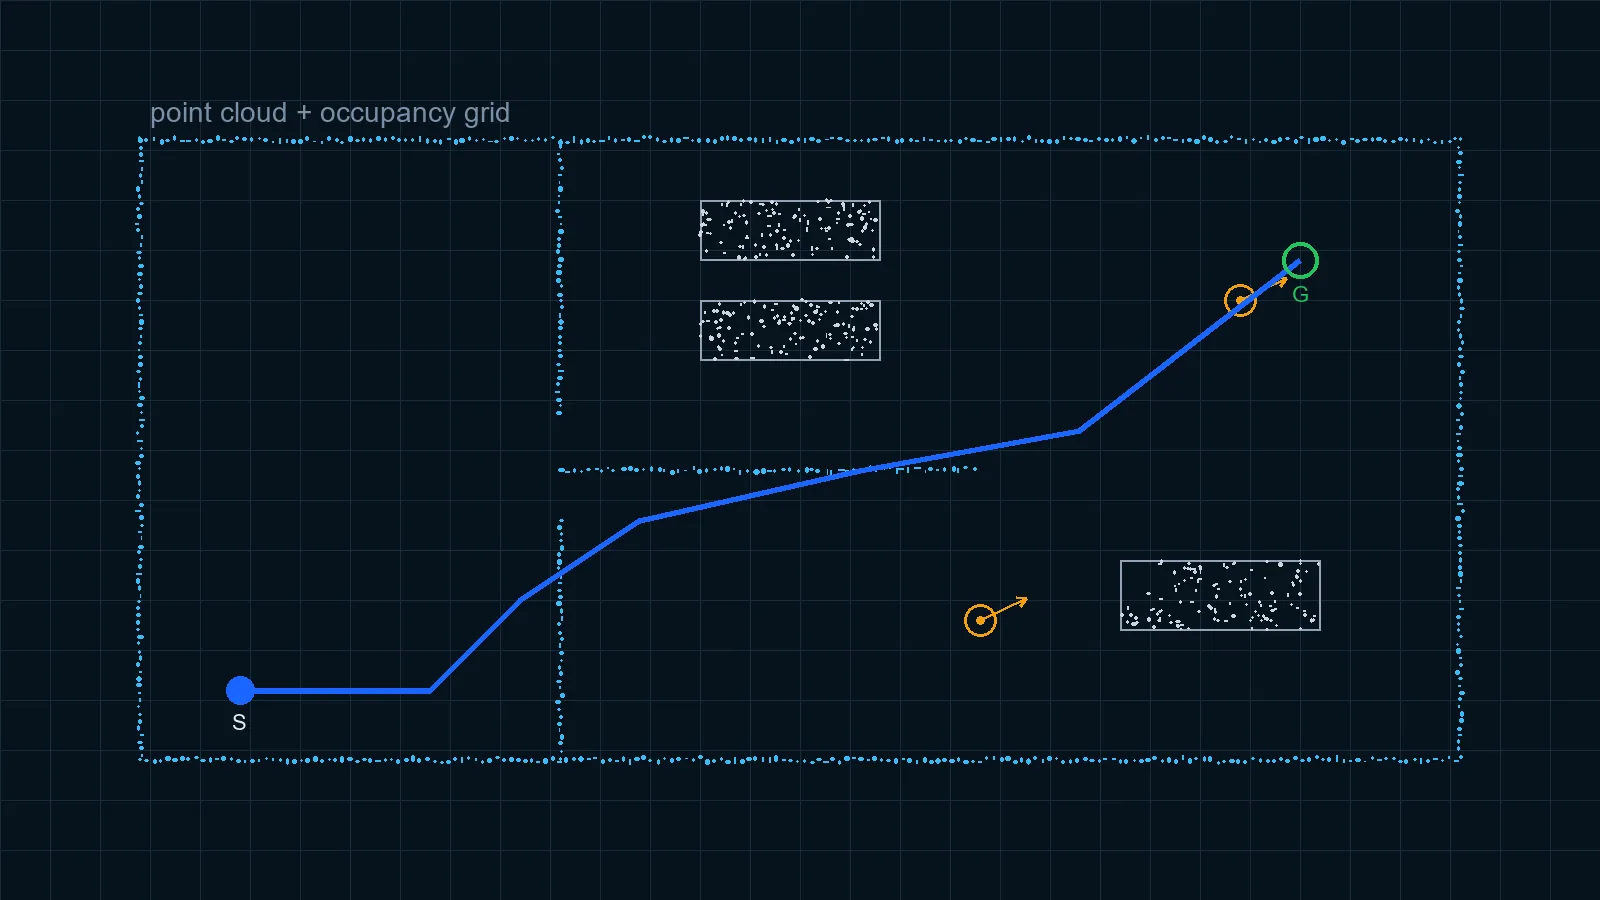
3D 点云与占据栅格地图
3D 点云与占据栅格地图
障碍物识别与绕行路径
障碍物识别与绕行路径
Video Demos

实机演示

3D 多线 LiDAR 建图
倾斜安装 3D 多线 LiDAR 的导航与避障(场景一)
倾斜安装 3D 多线 LiDAR 的导航与避障(场景二)
What It Sees

能识别什么,决定能干什么

低矮障碍

细杆与桌腿

悬空物体

坑洞与台阶

玻璃与镜面

动态行人

For Developers

对开发者开放

原生 ROS / rosbridge WebSocket 接口,底盘到应用的完整 Topic / Service 定义,提供 Python、JS、C++、C、Java、C#、Go 七种语言示例。同一套栈已跑在 N5 / OW / S / X / X2 / ACK / MW 七种底盘结构上,换形态不改算法——这是 ODM 能快速交付的根本原因。

二次开发边界

层级可做什么接入方式
应用层改业务流程、接自有调度系统ROS Topic / Service、WebSocket
参数层速度、避障半径、路径平滑等参数配置下发,无需改代码
传感器层加装深度相机、超声波、第二雷达按接口接入并重新标定
Deployment

部署与交付流程

标准项目按下列顺序推进;实际周期取决于现场复杂度与定制范围——标准型号 15–25 天,定制 ODM 45–60 天。

  1. 需求与现场勘察:场地尺寸、通道宽度、地面材质、电梯与门禁条件
  2. 建图与标定:现场扫描建图,标定传感器与底盘,验证定位精度
  3. 接口联调:ROS / rosbridge 对接客户系统,跑通业务流程
  4. 验收与培训:按验收清单确认功能与指标,含 2 次免费培训
  5. 交付后支持:12 个月整机质保 · 工作日 ≤4 h 响应 · 48 h 备件发货
Boundaries

边界与适用条件

没有一套 SLAM 能通吃所有环境。写清擅长与不擅长,比藏着更有用。

表现良好的场景

  • 有稳定墙面与结构特征的室内空间
  • 通道宽度不小于车体对角线加安全余量
  • 中等动态:有人走动但可以绕行
  • 需要免标识、快速部署的改造项目

需要额外方案的环境

  • 大面积玻璃幕墙与镜面:点云稀疏,建议贴标或加装其他传感器
  • 长直空旷大厅:几何退化,需人工干预或增加环境特征
  • 强光直射的户外:对深度相机与 ToF 不友好
  • 地面材质剧变或长距离打滑:里程计漂移,需降速或补特征

与开源导航栈相比

  • 起步门槛:开源免费但需自行调参与集成;本平台开箱可用
  • 负障碍与悬空物:开源通常需自行实现;本平台已内置
  • 责任边界:社区没有 SLA;本平台有质保与响应承诺

相关术语SLAM占据栅格传感器融合路径规划

FAQ

常见问题

不需要反光板、磁条或二维码。激光 SLAM 直接在真实环境中建图定位,换场地重新建图即可,不涉及土建施工。
可以。平台对外提供 ROS / rosbridge 标准接口,支持二次开发与联合定制,具体合作方式请与我们联系确认。
大模型推理可放在边缘计算单元或本地服务器,底盘侧只需标准接口对接;接入哪些模型、跑在哪一侧,按场景与算力预算确定。

交付与保障

标准型号 15–25 天交付 · 定制 ODM 45–60 天 · 1 台起订

12个月整机质保
≤4h工作日响应
48h备件发货
2次免费培训

3 分钟选出你的底盘 →查看完整质保政策与响应 SLA →

需要具身智能平台方案或算法合作?

外观、结构、硬件、软件、平台一站式定制,从样机验证到批量生产。