行星机械臂 Tbot-ArmPX
行星减速器关节模组组成,3~7轴机械臂,柔性仿生机械臂,负载2~10kg。
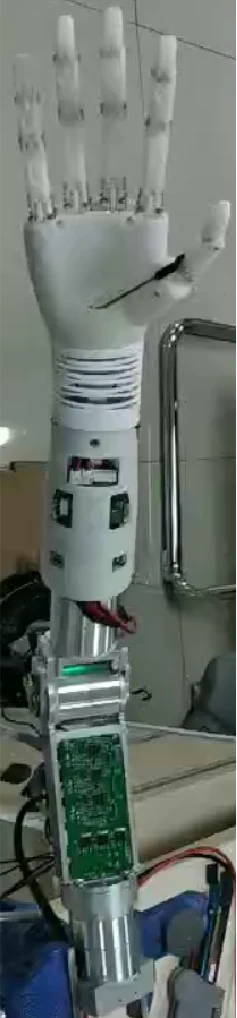
Tbot-ArmPX-A7
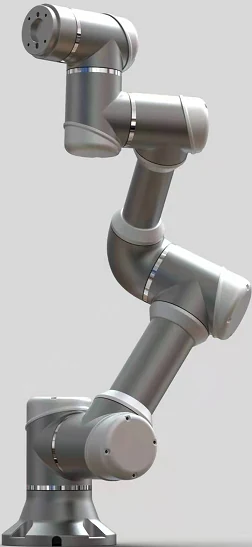
Tbot-ArmPX-P6

工业教育轻量型驱动一体化机械手臂,仿生人形动物协作柔性机器人手臂。
中空设计更适合多轴协作机械手臂;高速闭环周期,更灵活可控,性能更高;关节自由组合,技术支持服务,可快速搭建。
行星减速器关节模组组成,3~7轴机械臂,柔性仿生机械臂,负载2~10kg。
谐波减速器关节模组组成,3~7轴机械臂,柔性仿生机械臂,负载2~10kg。
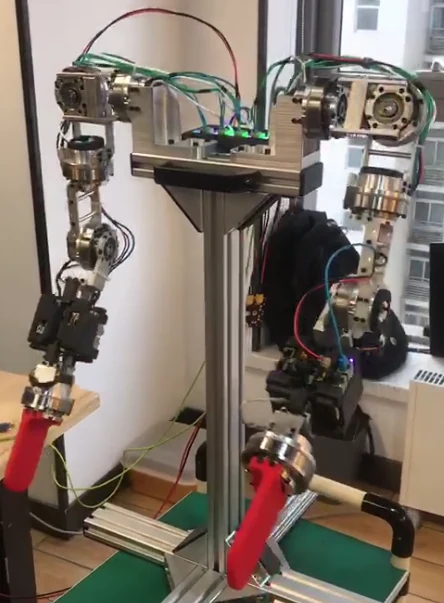
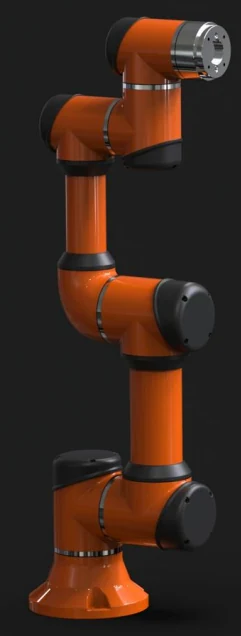
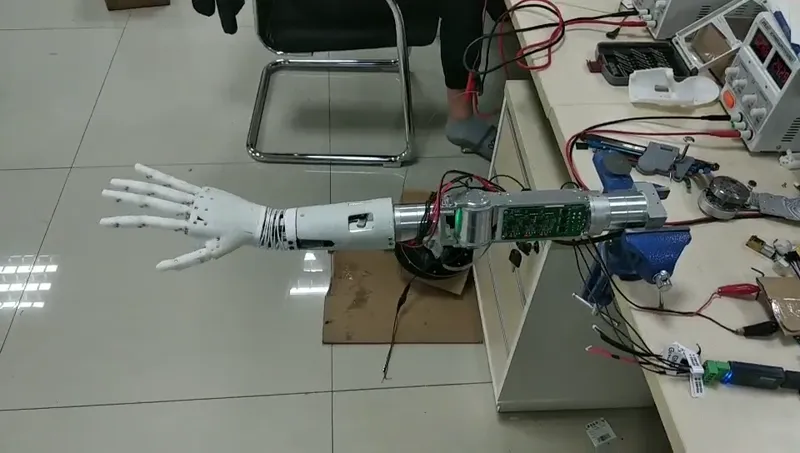 瞳步人形机器人手臂
人形机器人
人形机器人使用的手臂,使用行星关节模组
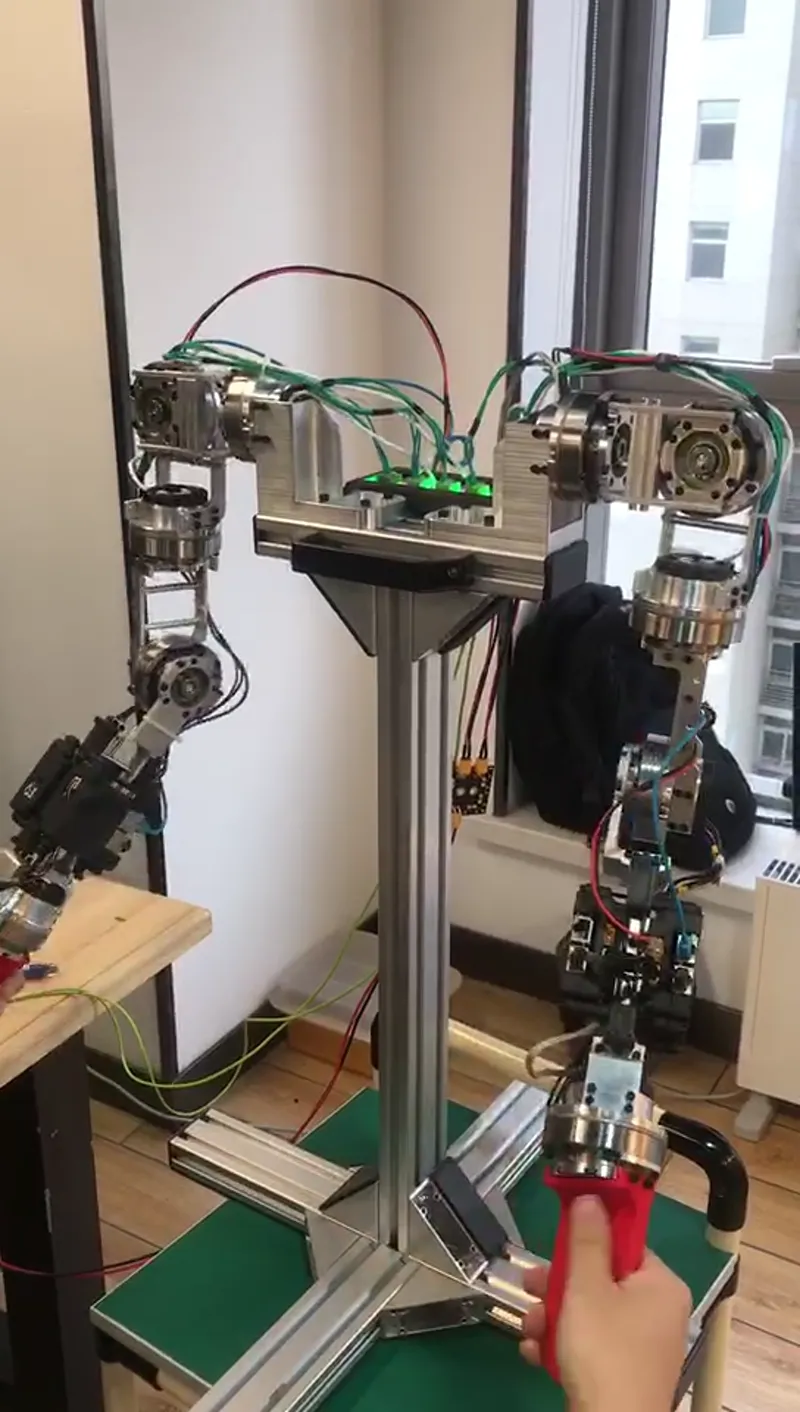 瞳步人形机器人手臂示教执行
人形机器人
人形机器人使用的手臂,使用谐波关节模组,示教执行演示
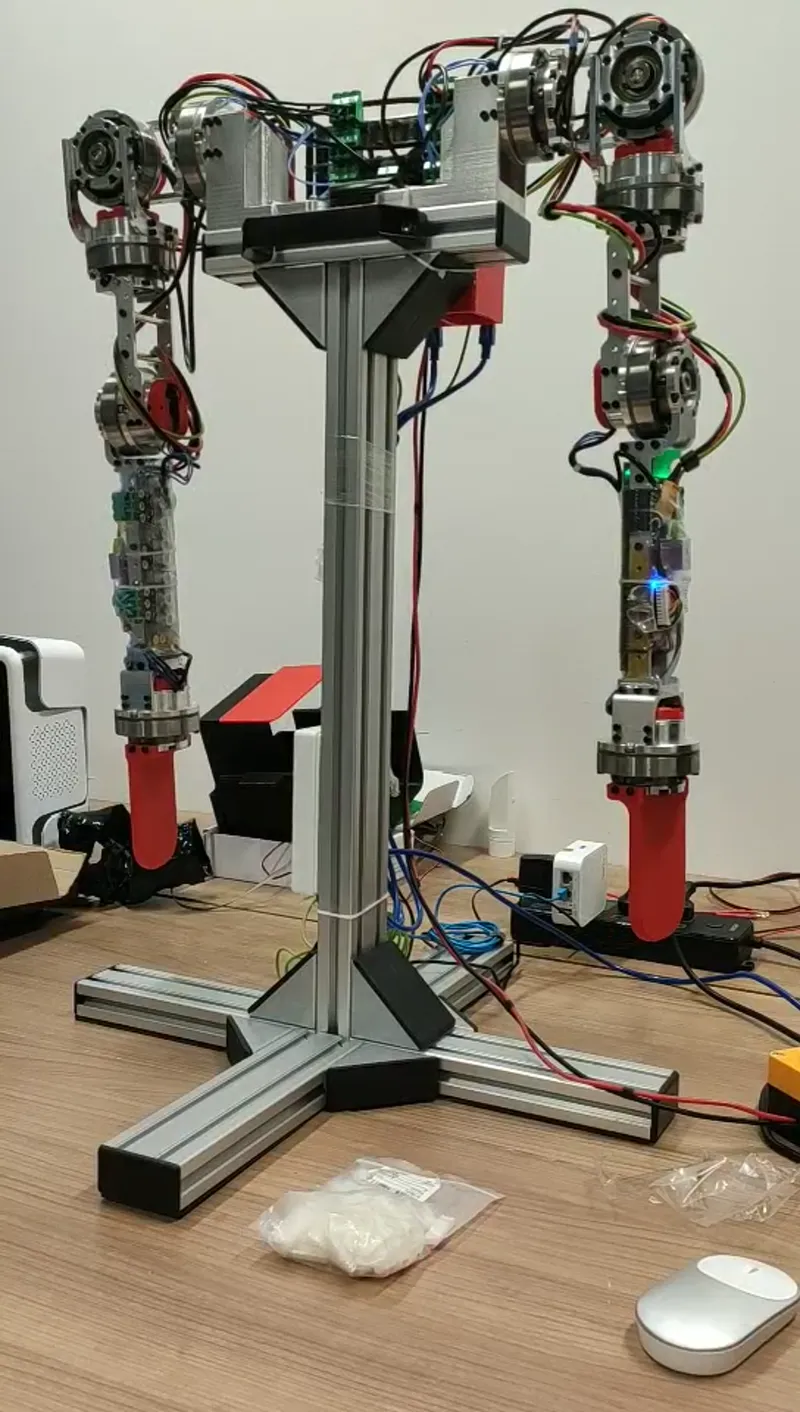 瞳步人形机器人手臂动作执行
人形机器人
人形机器人使用的手臂,使用谐波关节模组,动作执行演示
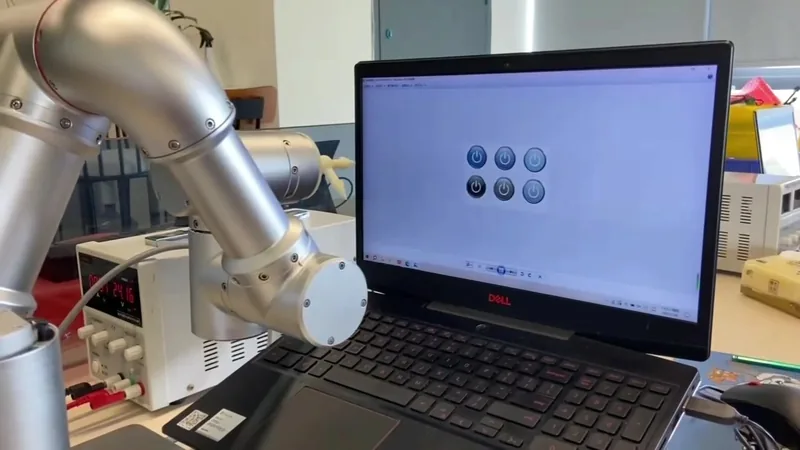 瞳步协作机械臂工业场景测试
工厂环境
模拟工厂设备自动化操作,实现按键准备点击控制工序
伺服模组采用中空设计,特别适合六轴协作机械臂,模组的高速闭环周期,可灵活控制机械臂的刚性和精度,为上位机提供高性能本体。
不同负载机器人关节自由组合,提供本体和软件技术支持,客户可快速搭建自己的机器人系统。
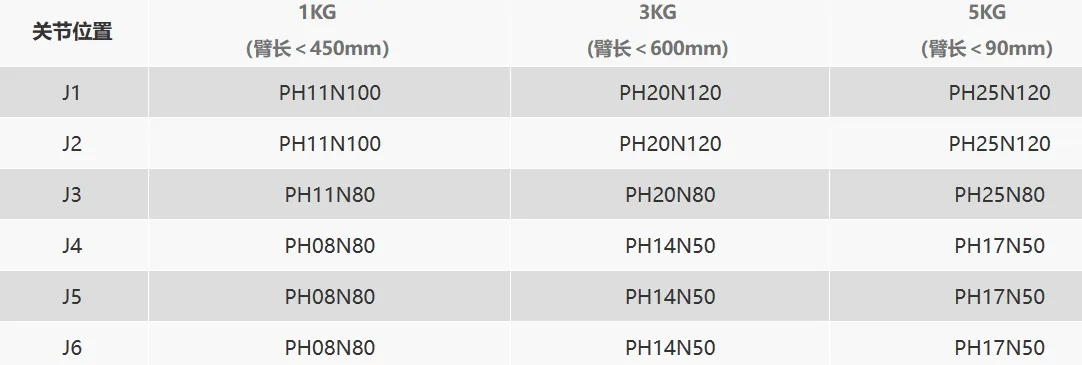
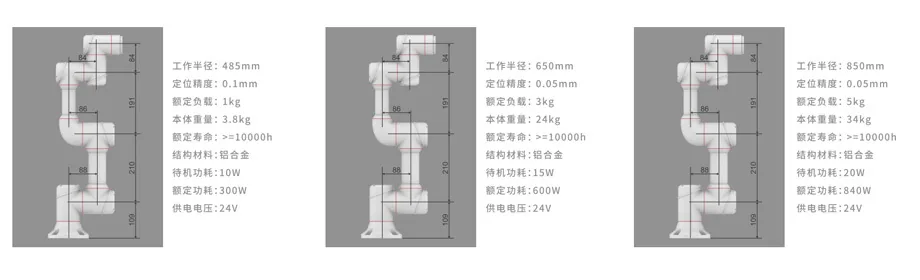
伺服模组集成驱动,机械臂无需传统控制柜,上位机直接通过 CANOPEN 或 ETHERCAT 总线控制机械臂。
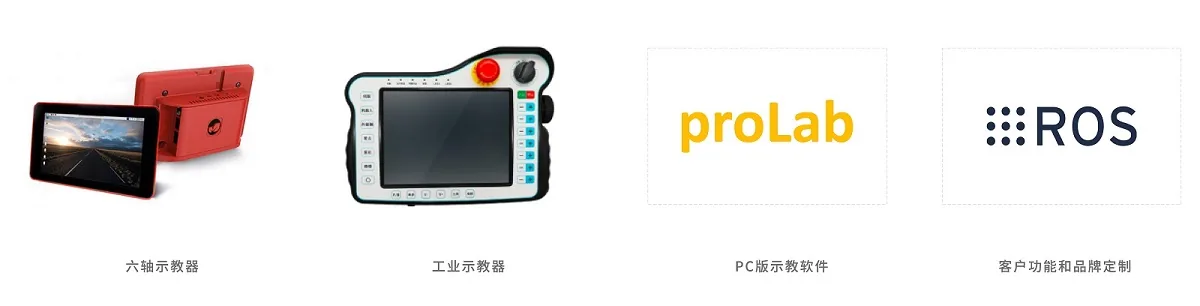
机械臂本体支持多种控制器方案,客户可按使用场景要求,选择不同的控制方式。
标准型号 15–25 天交付 · 定制 ODM 45–60 天 · 1 台起订