跳到主要内容
机器人+AI
让生活轻松愉快
中文
English
한국어
日本語
Deutsch
العربية
Tiếng Việt
产品中心
3DSLAM导航底盘
清洁机器人
Tbot机器人研发平台
双臂轮式人形机器人
协作机械臂
全系规格总表
行业方案
清洁
迎宾讲解
康养陪护
配送送料
医疗机器人
复合机器人
开发者
SDK 文档
开发者工具
资料下载
具身智能平台
术语库
服务
ODM 定制
服务与售后
选型向导
ROI 计算器
常见问题 FAQ
视频中心
快速入口
新闻动态
联系我们
关于我们
加入我们
渠道招募
获取报价
联系我们
移动底盘对比中心
采购底盘的标准动作是横向对比。每页先给结论,再用参数表和成本数据验证结论。
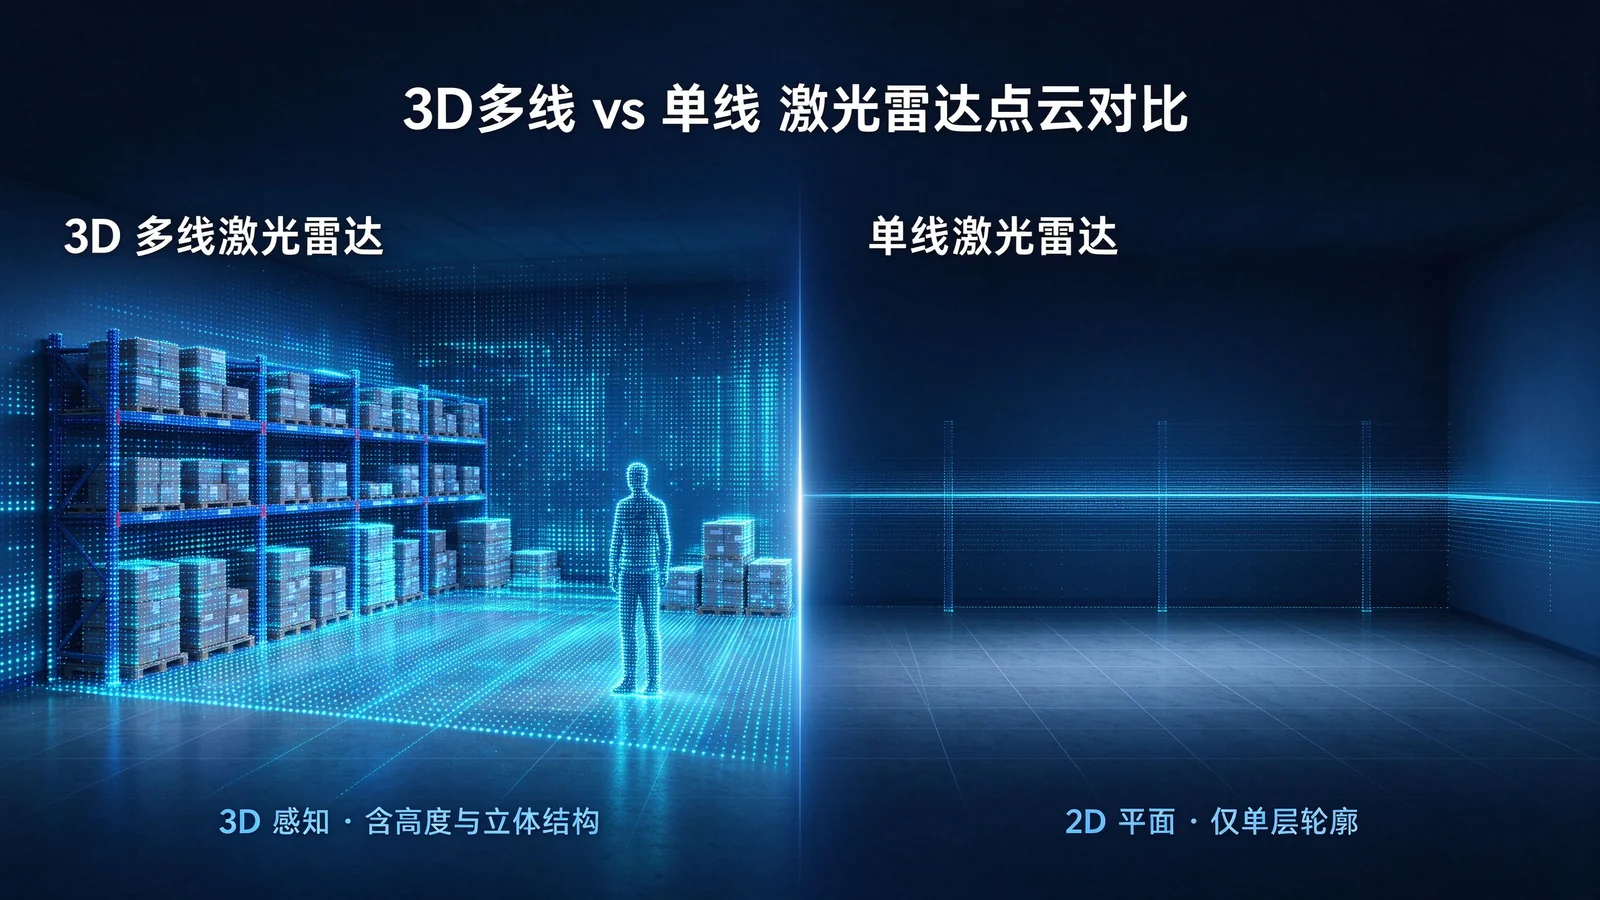
多线雷达立体感知 vs 单线平面扫描
底盘选型:载重/续航/精度/避障,一张表看懂
结论:先定载重档位,再定结构形式,精度与避障维度最后筛。
7 种底盘结构、17 个型号的关键参数对比与三个常见选型误解。
差速 vs 全向轮 vs 麦克纳姆:怎么选
结论:95% 的场景差速就够;窄空间高频横移选全向轮;重载全向移动选麦克纳姆。
三种驱动结构的运动能力、成本、维护与适用场景对比。
单雷达方案 vs 多传感器融合
结论:单颗 3D 多线激光雷达在室内场景能以更低 BOM 达到同等或更优效果。
从 BOM、标定工时、故障点与避障能力四个维度对比两种感知架构。
人形机器人底盘:为什么选全向轮
结论:人形机器人作业姿态多变,全向轮 + 3D 单雷达是室内精准作业的最优解之一。
人形底盘的特殊约束:±10mm 对接、窄空间、传感器数量与成本。
全系规格总表(17 型号完整参数)
载重 / 驱动 / 定位精度 / 爬坡 / 越障 / 防护一次对比。
对比页的结论全部可以在这张表里验证。
以上对比基于 Tbot 全系公开规格参数(见
规格总表
)。选型不确定时,直接使用
选型向导
或
提交询价
,售前工程师会按你的场地与载重给出建议。
×