
3D 多线激光雷达 SLAM
3D 多线激光雷达 SLAM 是用一颗多线 3D 激光雷达同时完成建图、定位、立体避障与防跌落的导航方案——不再需要 2D 主雷达加一圈补盲传感器,一个传感器覆盖整个立体空间。
它解决什么问题
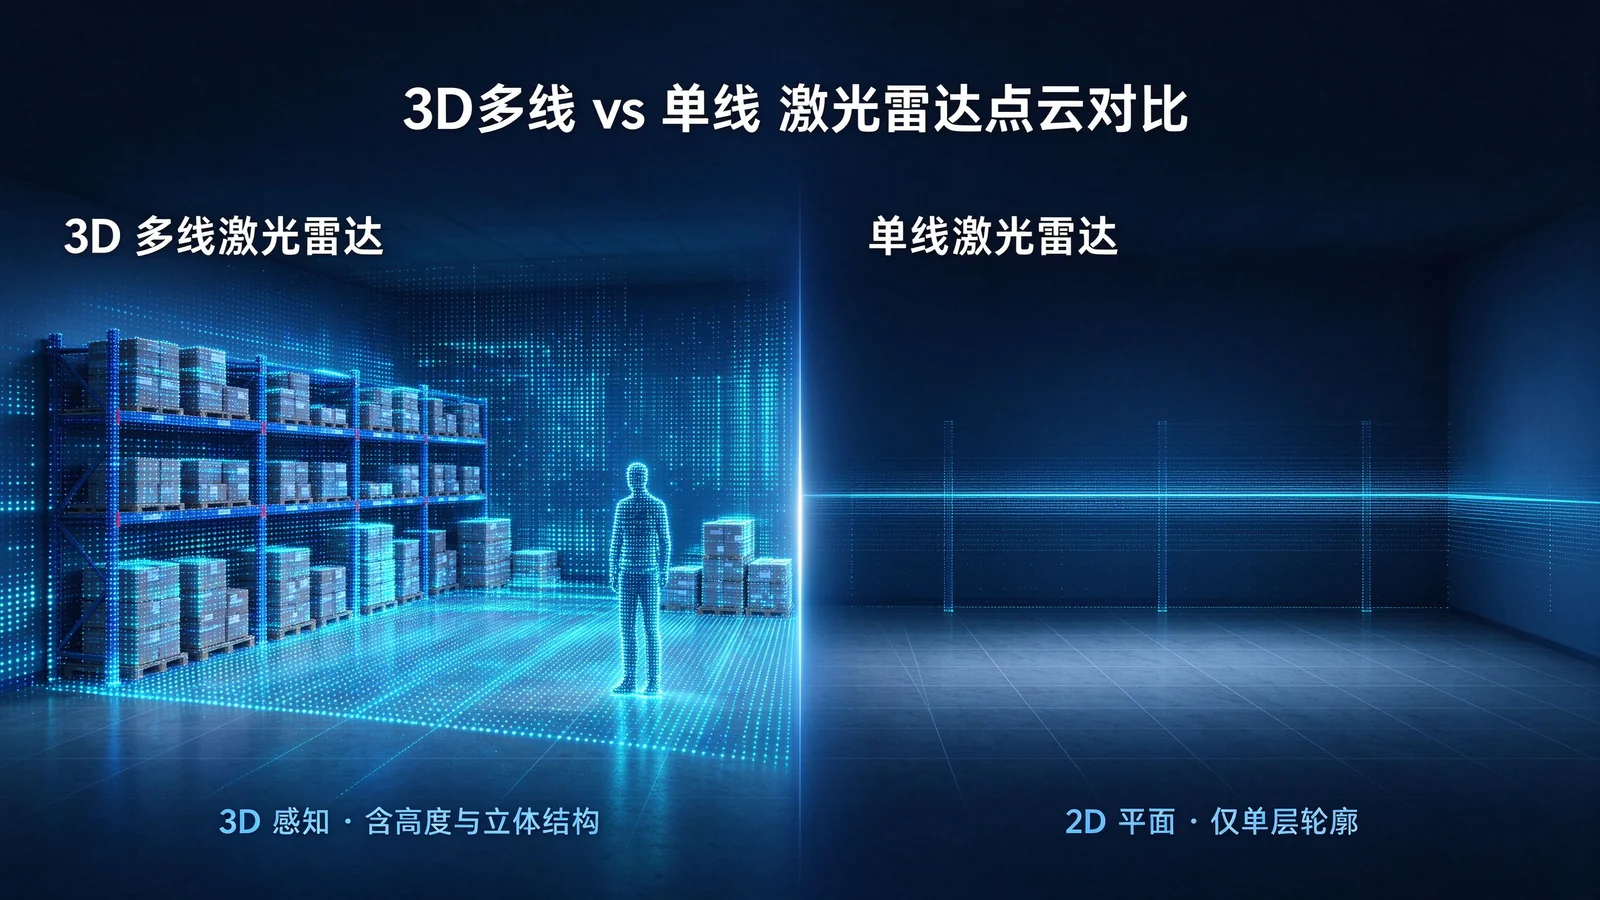
传统 2D 单线雷达只能扫一个水平面,机器人「看」不到地面的台阶、悬空的管道、下垂的线缆——结果要么撞、要么坠。商用清洁机器人、人形底盘在地下车库、厂房、商超里跑,必须同时解决避障和防跌落。
3D 多线雷达把垂直方向的立体扇形全部扫进点云:往上看得到横梁和招牌,往下看得到楼梯口和减速带。一颗传感器搞定,省掉了多传感器标定与故障点,成本反而更低、更可靠。
关键技术参数怎么看
- 垂直 FOV 档位:常见两档——-12°~50°(上宽下窄,适合平整地面为主、偶尔下坡)与 -10°~90°(下探到接近正下方,防跌落更强、适合车库斜坡和台阶环境)。
- 线数:垂直方向线束密度,见 雷达线数;商用平台一般 32 线起步。
- 安装高度与俯仰角:同样的垂直 FOV,装得高、俯仰角调得好,才能把脚下和远处都覆盖到。
- 点云处理:把 3D 点云投影成 2D 占据栅格做导航,同时提取地面/悬空障碍做立体避障——算法决定上限。
常见误区
误区一:2D 雷达+补盲就够了。补盲传感器越多,标定和故障点越多;一颗 3D 多线雷达在多数室内场景更省事更可靠。
误区二:3D 雷达只能建图不能避障。它的立体点云恰恰是避障和防跌落的核心,建图只是副产品。
误区三:垂直 FOV 越大越好。-10°~90° 防跌落强但朝上看得少;平整室内选 -12°~50° 往往更够用,按场景挑档位。
相关型号推荐
Tbot 全系商用平台标配 3D 多线激光雷达 SLAM:Tbot-N5-3D(六轮中驱差速,载重 100-500kg)、Tbot-OW-3D 全向轮、Tbot-Clean-U75(地下车库清洁)。完整参数见 全系规格总表。
相关文章
需要 3D 多线激光雷达 SLAM 底盘?
告诉我们你的场景(地下车库/厂房/商超/人形上装),售前团队 1 个工作日内推荐平台与报价。
获取报价